
|
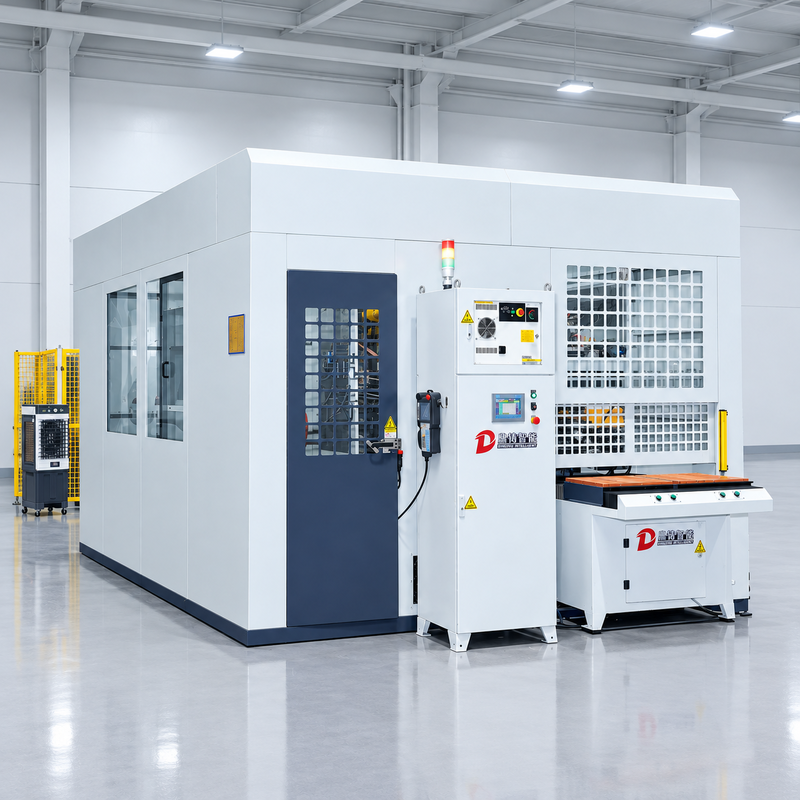
เซลล์ขัดเงา เจียร และลบครีบหล่อแบบหุ่นยนต์
| ชื่อแบรนด์: | DZ |
| เลขรุ่น: | DZ-PO02 |
| ขั้นต่ำ: | 1 ชุด |
| ราคา: | ต่อรองได้ |
| รายละเอียดการบรรจุ: | กล่องไม้ |
| เงื่อนไขการจ่ายเงิน: | แอล/C,ที/ที |
เซลล์ลบครีบหล่อแบบหุ่นยนต์
,เครื่องบดโรบอท
,เซลล์ขัดเงาด้วยหุ่นยนต์
หุ่นยนต์ Casting Deburring, Grinding & Polishing เซลล์
โปรแกรมการแก้ไขพื้นผิวแบบอัตโนมัติ สําหรับสับสนธิซิงค์ สับสนธิอลูมิเนียม และสับสนธิโลหะที่ซับซ้อน
1. ภาพรวมสินค้า
โรบอติก คาสติ้ง เดบอร์ริง, มิลลิ่ง แอนด์โพลิสชิ่ง เซลล์ เป็นทางออกที่อัตโนมัติบนผิว ปิดการแก้ไขที่ออกแบบสําหรับเหล็กสกัดซิงก์, เหล็กสกัดอลูมิเนียม, และเหล็กสกัดที่ซับซ้อนอื่น ๆ.
อุปกรณ์พร้อมกับหุ่นยนต์อุตสาหกรรมและหน่วยการประมวลผลแบบจําแนก ระบบนี้รวมการ deburring การกําจัดไฟฟ้า flash การบดเข็มขัดและทําปลายพื้นที่ในสถานที่ทํางานอัตโนมัติหนึ่ง.
ด้วยการแก้ไขความเบี่ยงเบนด้วยเลเซอร์ การชําระค่าตอบแทนอัตโนมัติ และการวางโปรแกรมแบบโมดูล ระบบสามารถปรับตัวให้เหมาะสมกับกณิตศาสตร์ชิ้นงานและความต้องการการผลิตที่แตกต่างกันลิเวอร์เบรคจักรยานยนต์, ส่วนประกอบรถยนต์, อุปกรณ์ประกอบฮาร์ดแวร์, และโลหะหลอมความละเอียดอื่น ๆ
2คุณลักษณะและข้อดีสําคัญ
อุปกรณ์อุดหนา, การบดและการเคลือบ
ผสมผสานกระบวนการบวกผิวหลายอย่างในสถานที่ทํางานหุ่นยนต์หนึ่ง ลดความต้องการในการดําเนินงานด้วยมือที่แยกแยกและปรับปรุงการทํางานในการผลิต
การประมวลผลหลายโมดูล
รองรับโมดูลการประมวลผลที่แตกต่างกันตามความต้องการของสินค้า:
-
โมดูลเข็มขัดบดการบด, การกําจัดไฟฟ้าและการบดพื้นผิว
-
โมดูลล้อปูฟฟิ้ง:การเคลือบให้ละเอียด เพื่อให้ผิวหน้าดูดีขึ้น
-
โมดูลเข็มขัดขนาดเล็กที่กําหนดเองทําลายพื้นที่แคบ ขอบ และรายละเอียดที่ซับซ้อน
-
โมดูลล้อปิดสีซาติน:การแปรงผิว และการทําลายเนื้อเยื่อ
-
โมดูลทอร์คเซอร์โวการปรับแต่งแบบไม่จํากัด เพื่อควบคุมสภาพสัมผัสการบดได้ดีขึ้น
การแก้ไขความเบี่ยงเบนเลเซอร์
ค้นพบความเบี่ยงเบนในการตั้งชิ้นงาน และปรับเส้นทางการประมวลผลของหุ่นยนต์เพื่อปรับปรุงการจัดสรรกับชิ้นงานจริง
ค่าตอบแทนอัตโนมัติ
ค่าตอบแทนสําหรับการตั้งตําแหน่งชิ้นงาน, clamping, และความแตกต่างของมิติเพื่อช่วยรักษาผลการประมวลผลที่ตรงกัน
โปรแกรมแบบโมดูล
โปรแกรมและพาราเมตรกระบวนการที่กําหนดไว้สามารถตั้งค่าได้สําหรับรูปแบบการโยนที่แตกต่างกัน ทําให้มีการเปลี่ยนที่รวดเร็วขึ้นและการผลิตหลายผลิตภัณฑ์ที่ยืดหยุ่น
การป้องกันการชนกัน
ให้ความคุ้มกันจากการชน เพื่อช่วยลดความเสี่ยงของการแทรกแซงที่เกี่ยวข้องกับหุ่นยนต์, ชิ้นงานและอุปกรณ์การแปรรูป
การตั้งตําแหน่งการมองเห็น 3 มิติ
สามารถติดตั้งระบบการมองเห็น 3 มิติ เพื่อระบุตําแหน่งและทิศทางของชิ้นงานตามความต้องการของการใช้งาน
3ความสามารถในการประมวลผล
เซลล์หุ่นยนต์สามารถบูรณาการปฏิบัติการบํารุงหลังหลายครั้ง โดยพิจารณาจากรูปร่างของชิ้นงานและคุณภาพผิวที่ต้องการ
-
การถอน & การกําจัดไฟฟ้าไฟฟ้า:กําจัดขีดข่วนที่ไม่ต้องการและวัสดุส่วนเกินจากขอบการโยนและพื้นที่ที่กําหนด
-
การบดรัด:กําจัดความผิดปกติบนพื้นผิวที่โดดเด่นและรอยท่อ
-
การบดละเอียด:ปรับปรุงพื้นผิวก่อนการเคลือบ
-
การเคลือบ:ใช้โมดูลพริ้ง เพื่อให้ได้ผิวที่ต้องการ
-
ขั้นตอนการเสร็จ:จัดการช่องแคบ, มุม, พื้นที่โค้งเล็ก ๆ, และพื้นที่ที่ยากที่จะเข้าถึงอื่น ๆ ด้วยเข็มขัดบดขนาดเล็กที่กําหนดเอง
-
ปลายสีซาติน:สร้างเนื้อเยื่อพื้นผิวที่แปรงเมื่อต้องการ
โมดูลและลําดับการแปรรูปสามารถปรับแต่งได้ตามสินค้าและความต้องการการเสร็จ
4การใช้งาน
ระบบนี้ถูกออกแบบให้กับหลากหลายแบบของโลหะหล่อ, โดยเฉพาะส่วนประกอบจากเหล็กสกัดซิงค์และเหล็กสกัดอลูมิเนียม.
ชิ้นส่วนงานทั่วไป
-
กรงประตูจากเหล็กซิงค์และเหล็กอัลลูมิเนียม
-
เครื่องยนต์ยนต์ยนต์ยนต์เบรค
-
เครื่องพัดเหล็กสําหรับประตูและหน้าต่าง
-
อุปกรณ์ห้องน้ําและอาร์คิทคัตชัน
-
อะไหล่โลหะสําหรับรถยนต์และจักรยานยนต์
-
ส่วนอื่น ๆ ที่มีรูปร่างซับซ้อน
อุตสาหกรรมที่ให้บริการ
รถยนต์ อะไหล่จักรยานยนต์ อุปกรณ์สถาปัตยกรรม อุปกรณ์อนามัย โลหะเจาะเจาะ ผลิตอุปกรณ์ทั่วไป
5. กระแสงานการประมวลผลอัตโนมัติ
-
การบรรทุกชิ้นงาน:วางเครื่องโยนบนแพลตฟอร์มการบรรทุกและเครื่องติดตั้ง
-
การตั้งตําแหน่งของชิ้นงาน:ปิดชิ้นส่วนโดยใช้เครื่องปรับที่พิเศษ
-
การตรวจจับตําแหน่ง:ใช้การแก้ไขด้วยเลเซอร์ และการจําแนกสายตา 3 มิติตามการตั้งค่า
-
โรบอติก เดบอร์ริ่งกําจัดการโยน burrs และ flash ตามเส้นทางที่โปรแกรม
-
การบดเข็มขัด:ทําการบดหยาบและละเอียดบนพื้นที่ที่กําหนด
-
ขั้นตอนการเสร็จ:การประมวลผลพื้นที่แคบและลักษณะที่ซับซ้อน โดยใช้เข็มขัดบดขนาดเล็กที่กําหนดเอง
-
การเคลือบ:ใช้กระบวนการบลูฟฟิ้งหรือกระบวนการบวกอื่น ๆ ตามคุณภาพผิวที่ต้องการ
-
การชําระของชิ้นที่เสร็จสิ้น:เสร็จสิ้นวงจรการเสร็จสิ้นอัตโนมัติ
ความลําดับกระบวนการจริงขึ้นอยู่กับการออกแบบชิ้นงานและการตั้งค่าที่เลือก
6รายละเอียดเทคนิค
| รายการ | รายละเอียด |
|---|---|
| ประเภทอุปกรณ์ | หุ่นยนต์ Casting Deburring, Grinding & Polishing เซลล์ |
| วัสดุที่ใช้ได้ | สายสลัดซิงค์, สายสลัดอลูมิเนียม และโลหะเหล็กเหล็กเหล็กเหล็กเหล็กเหล็กเหล็กเหล็กเหล็กเหล็กเหล็กเหล็กเหล็กเหล็กเหล็กเหล็กเหล็กเหล็กเหล็กเหล็กเหล็กเหล็กเหล็กเหล็กเหล็กเหล็กเหล็กเหล็กเหล็กเหล็กเหล็กเหล็กเหล็กเหล็กเหล็กเหล็กเหล็กเหล็กเหล็กเหล็กเหล็กเหล็กเหล็ก |
| ขนาดของเครื่อง | 3400 × 4000 × 2600 มิลลิเมตร |
| น้ําหนักของเครื่อง | ประมาณ 4,500 kg |
| โลเตจการทํางาน | 380 V |
| พลังงานระดับ | 20.48 กิโลกรัม |
| ประเภทหุ่นยนต์ | หุ่นยนต์อุตสาหกรรม |
| โรบ็อตเพลย์โหลด | สามารถตั้งค่าได้ตามการใช้งาน |
| วิธีการแปรรูป | การถอดรัง, การบดเข็มขัด, การเคลือบ |
| วิธีการบรรทุก | พลาตฟอร์มบรรทุก |
| การป้องกันฝุ่น | พื้นที่ทํางานที่ปิด ป้องกันฝุ่น |
| โมดูลการประมวลผล | เข็มขัดบด, ล้อปูฟฟิ้ง, เข็มขัดขนาดเล็กตามสั่งและโมดูลตามต้องการ |
รายละเอียดสามารถแตกต่างกันไปตามการตั้งค่าอุปกรณ์สุดท้าย
7. ประสิทธิภาพการผลิตและการปรับแต่ง
อัตโนมัติหุ่นยนต์ช่วยให้การทํางานในการถอดหิน, การบดและการเคลือบที่ซ้ําซ้ําได้เป็นมาตรฐาน ขณะที่ลดความแตกต่างที่เกี่ยวข้องกับการแปรรูปด้วยมือ
ระบบสามารถตั้งค่าตามขนาดของชิ้นงาน น้ําหนัก สภาพการโยน พื้นที่การแปรรูป และคุณภาพผิวที่ต้องการ
-
ระยะเวลาวงจร:กําหนดโดยชิ้นงานและกระบวนการเฉพาะเจาะจง
-
ความสามารถในการผลิต:ยืนยันผ่านการทดสอบการใช้งาน
-
การเปลี่ยนสินค้า:ได้รับการสนับสนุนจากโปรแกรมแบบโมดูล
-
การแก้ไขตําแหน่ง:การแก้ไขความเบี่ยงเบนด้วยเลเซอร์ พร้อมการจําแนกภาพ 3 มิติ
-
การตั้งค่ากระบวนการ:เครื่องติดตั้งที่กําหนดเอง โมดูลการบด โมดูลการเคลือบ และเส้นทางการแปรรูป
ระยะเวลาและผลผลิตของวงจรจริง ควรตรวจสอบด้วยการทดสอบกับชิ้นงานที่เป็นตัวแทน
8ทําไมต้องเลือก โรบอติก คาสติ้ง?
-
กระบวนการหลายประการในเซลล์เดียวผสมผสานการถอนขีดข่วน การบด และการเคลือบ
-
การจัดการผลิตภัณฑ์แบบยืดหยุ่นรองรับรูปทรงการโยนและรุ่นสินค้าที่แตกต่างกัน
-
การประมวลผลที่สม่ําเสมอ:ใช้เส้นทางของหุ่นยนต์ที่โปรแกรม และฟังก์ชันการชําระค่าตอบแทนเพื่อลดความแตกต่างในการทํางานด้วยมือ
-
เครื่องมือที่สามารถปรับแต่งได้:ผสมผสานเข็มขัดบด ล้อบลูฟ และโมดูลพิเศษในการบด
-
การแก้ไขตําแหน่งอัตโนมัติช่วยในการรองรับการหันเหินของชิ้นงาน
-
การออกแบบเฉพาะการใช้งานปรับแต่งตามส่วนของลูกค้า มาตรฐานการเสร็จและความต้องการการผลิต
ขอคําตอบการทําสําเร็จรูปแบบหุ่นยนต์ที่กําหนดเอง
กําลังมองหาวิธีการอัตโนมัติการถอนผง, การบด, หรือการเคลือบสําหรับเหล็กผสมซิงก์, เหล็กผสมอลูมิเนียม, หรือเหล็กเหล็กเหล็กเหล็กอื่น ๆ?
แบ่งปันภาพวาดชิ้นงาน ของคุณ รูปภาพสินค้า รายละเอียดวัสดุ และการเสร็จสิ้นพื้นผิวที่ต้องการ ทีมงานของเราสามารถประเมินการใช้งานและแนะนําการปรับปรุงการเสร็จสิ้นหุ่นยนต์ที่เหมาะสม
ติดต่อเราเพื่อหารือ โครงการเสร็จสิ้นของหุ่นยนต์ของคุณ
คําถามและคําตอบ
Q1: ระบบบดและเลืองหินแบบหุ่นยนต์ของ Dingzhu สามารถประมวลผลชิ้นส่วนโลหะชนิดไหนได้?
A:ระบบการบดและเลืองหุ่นยนต์ของดิ้งจู สามารถใช้ได้สําหรับชิ้นส่วนโลหะที่หลากหลาย รวมถึงตู้น้ํา, เครื่องมือสุขอนามัย, วาล์ว, มือประตู, ส่วนรถยนต์, ส่วนจักรยานยนต์,อัลลูมิเนียมหล่อ, อะไหล่เหล็กซิงก์และองค์ประกอบโลหะที่ซับซ้อนอื่น ๆ ระบบสามารถปรับแต่งตามรูปร่างของผลิตภัณฑ์, วัสดุและการเสร็จผิวที่ต้องการ
Q2: ดิงจูสามารถให้บริการทางหุ่นยนต์ที่กําหนดเองในการบดและเลืองได้หรือไม่?
A:ใช่ ดิงจูให้บริการคําตอบที่กําหนดเองขึ้นอยู่กับผลิตภัณฑ์ของลูกค้า และความต้องการการผลิต ทีมงานวิศวกรรมของเราสามารถออกแบบโปรแกรมหุ่นยนต์ปริมาตรกระบวนการและระบบการสกัดฝุ่นตามชิ้นงานลูกค้าสามารถนําเสนอภาพวาดสินค้า ภาพถ่ายหรือตัวอย่างเพื่อการประเมิน
Q3: การบดหุ่นยนต์มีข้อดีอะไรเมื่อเทียบกับการบดมือ?
A:การบดหุ่นยนต์ให้คุณภาพการประมวลผลที่คงที่และประสิทธิภาพการผลิตมากกว่าการบดมือ หุ่นยนต์สามารถปฏิบัติตามเส้นทางที่โปรแกรมได้อย่างแม่นยําและรักษาปารามิตรการประมวลผลที่มั่นคง,โดยลดการทํางานด้วยมือซ้ําและการเผชิญหน้ากับฝุ่นบด ทําให้กระบวนการผลิตเป็นมาตรฐานมากขึ้นและเหมาะสําหรับการผลิตต่อเนื่อง
Q4: ดิงจูทํางานกับแบรนด์หุ่นยนต์อุตสาหกรรมไหน?
A:ดิงจูพัฒนาระบบการทํางานแบบหุ่นยนต์ โดยใช้พลาตฟอร์มหุ่นยนต์อุตสาหกรรม เช่นFANUC และ ABBขึ้นอยู่กับการใช้งาน เราสามารถปรับปรุงหุ่นยนต์ที่เหมาะสม เครื่องมือ เครื่องติดตั้งและระบบควบคุมเพื่อตอบสนองความต้องการการผลิตที่แตกต่างกัน
Q5: Dingzhu ให้บริการแก้ไขอัตโนมัติที่สมบูรณ์แบบนอกจากเครื่องเคลือบ?
A:ดีงจูให้บริการแก้ไขการผลิตที่สมบูรณ์แบบ รวมถึงระบบการบดและเลืองหุ่นยนต์ เครื่องเลืองอัตโนมัติเครื่องเจาะชนิดความดันต่ํา และอุปกรณ์อัตโนมัติเจาะชนิดที่เกี่ยวข้องเรายังสามารถบูรณาการบรรทุก, ถอน, ขนส่ง, การสกัดฝุ่นและกระบวนการอื่น ๆ เพื่อสร้างเส้นการผลิตอัตโนมัติที่สมบูรณ์แบบมากขึ้น

